
Annexe B — Oscillateur amorti à un degré de liberté
Cette page résume les fondamentaux de l’oscillateur linéaire, aussi connu sous le nom de “système masse-ressort”.
B.1 Mise en équation
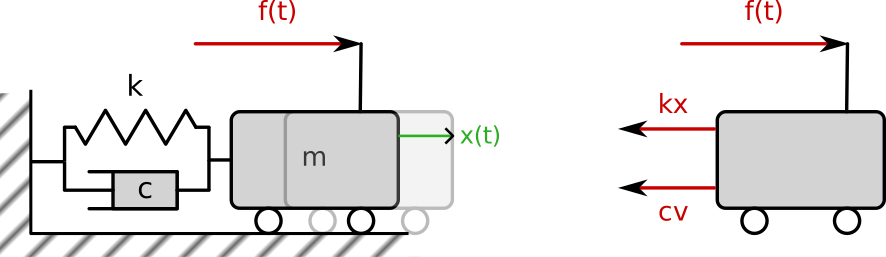
La Figure B.1 montre une masse \(m\) connectée au bâti par un ressort \(k\) et un amortisseur linéaire \(c\). Le déplacement par rapport à la position d’équilibre est noté \(x(t)\), et le sens positif de \(x(t)\), \(\dot x(t)\) et \(\ddot x(t)\) est indiqué par la flèche verte. La masse subie l’action d’une force externe \(f(t)\). Les forces de rappel du ressort et d’amortissement sont orienté à l’opposé de \(x\) et de \(v = \dot x\) respectivement.
L’application de la deuxième loi de Newton donne:
\[ m\ddot x = \sum F_\mathrm{ext} = -kx -c\dot x + f(t) \qquad \Leftrightarrow \qquad m\ddot x + c\dot x + kx = f(t) \tag{B.1}\]
B.2 Vibrations libres: résolution de l’équation homogène
L’équation caractéristique de l’Équation B.1 est :
\[ \lambda^2 m + \lambda c + k = 0 \]
Le discriminant du polynôme est :
\[ \Delta = c^2 - 4mk = 4mk \left(\frac{c^2}{4mk} - 1\right) = 4mk \left(\left(\frac{c}{2\sqrt{mk}}\right)^2 - 1\right) \]
Important
On introduit le coefficient d’amortissement \(\xi\) :
\[ \xi = \frac{c}{2\sqrt{mk}} \]
On a alors:
- \(\Delta < 0 \Leftrightarrow \xi < 1\) (mouvement sous-amorti)
- \(\Delta = 0 \Leftrightarrow \xi = 1\) (amortissement critique)
- \(\Delta > 0 \Leftrightarrow \xi > 1\) (mouvement sur-amorti)
B.2.1 Mouvement sous-amorti
Si \(\xi < 1\), les racines du polynôme caractéristique sont:
\[ \begin{aligned} \lambda_1 & = \frac{-c + i \sqrt{4mk(1 - \xi^2)}}{2m} = \frac{-c}{2m} + i \sqrt{\frac{k}{m}} \sqrt{1-\xi^2}\\ \lambda_2 & = \frac{-c - i \sqrt{4mk(1 - \xi^2)}}{2m} = \frac{-c}{2m} - i \sqrt{\frac{k}{m}} \sqrt{1-\xi^2} \end{aligned} \]
Important
On introduit la pulsation propre, ou pulsation naturelle \(\omega_0\) :
\[ \omega_0 =\sqrt{\frac{k}{m}} \]
On remarque que \(\frac{c}{2m} = \xi\omega_0\). On a donc comme racines exprimées avec \(\xi\) et \(\omega_0\):
\[ \lambda_{1,2} = -\xi\omega_0 \pm i \omega_0\sqrt{1-\xi^2}. \]
La solution générale de l’équation homogène est donc:
\[ x(t) = Ae^{-\xi\omega_0 t + i\omega_0\sqrt{1-\xi^2}} + Be^{-\xi\omega_0 t - i\omega_0\sqrt{1 - \xi^2}} \]
Comme \(x(t) \in \mathbb R\), on doit avoir \(\mathrm{Im} A = -\mathrm {Im} B\). Il est plus commun d’écrire la solution comme :
\[ x(t) = e^{-\xi\omega_0 t}\left(A'\cos\left(\omega_0\sqrt{1-\xi^2} t\right) + B'\sin\left(\omega_0\sqrt{1-\xi^2} t\right)\right), \]
où \(A'\) et \(B'\) sont des réels.
Important
Le mouvement décrit par l’équation ci-dessus n’est pas périodique. Il est cependant oscillatoire et on défini la pseudo-pulsation \(\omega_d\) comme:
\[ \omega_d = \omega_0\sqrt{1-\xi^2} \]
B.2.2 Mouvement sur-amorti
Si \(\xi > 1\), le racines du polynôme caractéristique sont réelles:
\[ \begin{aligned} \lambda_1 & = \frac{-c + \sqrt{4mk(\xi^2 - 1)}}{2m} = -\xi\omega_0 + \omega_0 \sqrt{\xi^2-1}\\ \lambda_2 & = \frac{-c - \sqrt{4mk(\xi^2 - 1)}}{2m} = -\xi\omega_0 - \omega_0 \sqrt{\xi^2-1} \end{aligned} \]
Une des possibilités pour écrire la solution générale est:
\[ x(t) = e^{-\xi\omega_0 t}\left(A'\cosh\left(\omega_0\sqrt{\xi^2-1} t\right) + B'\sinh\left(\omega_0\sqrt{\xi^2-1} t\right)\right) \]
Important
Le mouvement sur-amorti n’est pas oscillatoire.
B.2.3 Amortissement critique
Quand \(\xi = 1\), on a une racine double \(\lambda = -\omega\) et la solution s’écrit:
\[ x(t) = e^{-\omega t}(A + Bt) \]
Important
Le mouvement n’est pas oscillatoire, mais il retourne plus vite à la position d’équilibre que les mouvements sous et sur-amortis.
B.3 Forme canonique de l’équation du mouvement
L’équation du mouvement est \[ m\ddot x + c\dot x + kx = f(t). \]
On mettra cette équation sous forme canonique en divisant par la masse : \[ \ddot x + 2\xi\omega_0 \dot x + \omega_0^2 x = \frac{1}{m}f(t),\quad\text{avec } \omega_0 = \sqrt{\frac{k}{m}},\quad\text{et } \xi = \frac{c}{2m\omega_0}. \]
On ajoute à l’équation ci-dessus les conditions initiales suivantes: \[ x(0) = x_0,\quad \dot x(0) = v_0, \] qui prescrivent la position et la vitesse initiale.
Adimensionnalisation
On pourra également adimensionnaliser l’équation de l’oscillation en introduisant une distance caractéristique \(x^*\) (\(x = \bar x \cdot x^*\)) et en utilisant \(\omega_0\) (homogène à \(\mathrm{Temps}^{-1}\)) pour adimensionnaliser le temps (\(t = \bar t / \omega_0\)):
\[\begin{align*} \ddot x + 2\xi\omega_0 x + \omega_0^2 x = \frac{1}{m}f(t) & \Leftrightarrow \ddot{\bar x}\cdot x^*\omega_0^2 + 2\xi\omega_0^2 \dot{\bar x}\cdot x^* + \omega_0^2\bar x\cdot x^* = \frac{1}{m}f(\bar t / \omega_0)\\ & \Leftrightarrow x^*\omega_0^2\left(\ddot{\bar x} + 2\xi\dot{\bar x} + \bar x\right) = \frac{1}{m}f(\bar t / \omega_0)\\ & \Leftrightarrow \ddot{\bar x} + 2\xi\dot{\bar x} + \bar x = \frac{1}{kx^*}f(\bar t / \omega_0) = \bar f(\bar t)\\ \end{align*}\]
\(\bar f\) est la force externe adimensionnalisée (par \(k x^*\)) en fonction de \(\bar t\).
Le choix de \(x^*\) est à la charge du ou de la scientifique. Un choix commun est de prendre \(x^*\) égal à la position d’équilibre statique (par exemple sous l’effet de la gravité). Cela permet de déterminer l’importance du déplacement dû aux vibrations par rapport au déplacement dû aux charges mortes.
B.4 Mécanique des vibrations libres
Lorsque \(f(t) = 0\), on obtient l’équation homogène \(\ddot x + 2\xi\omega_0 \dot x + \omega_0^2 x = 0\), dont les solutions sont:
- \(\xi < 1\): \(x(t) = e^{-\xi\omega_0 t}\left(A\cos(\omega_0\sqrt{1 - \xi^2} t) + B\sin(\omega_0\sqrt{1 - \xi^2} t)\right) = Ce^{-\xi\omega_0 t}\cos(\omega_0\sqrt{1-\xi^2}t - \phi)\)
- \(\xi = 1\): \(x(t) = e^{-\omega_0 t}(A + Bt)\)
- \(\xi > 1\): \(x(t) = e^{-\xi\omega_0 t}\left(A\cosh(\omega_0\sqrt{\xi^2 - 1}t) + B\sinh(\omega_0\sqrt{\xi^2 - 1}t)\right)\)
Les constantes \(A, B\) ou \(C, \phi\) sont à déterminer à partir des conditions initiales. Avec \(x(0) = x_0\) et \(\dot x(0) = v_0\), on a pour \(\xi \neq 1\) :
\[ \begin{aligned} A & = x_0\\ B & = \frac{v_0 + \xi\omega_0 x_0}{\omega_0\sqrt{|1 - \xi^2|}} \end{aligned} \]
La Figure B.2 montre l’évolution de \(x(t)\) dans les trois situations d’amortissement.

Note
Il est important de noter que la période d’oscillation est affectée par l’amortissement \(\xi\). La pulsation propre est :
\[ \omega_d = \omega_0\sqrt{1-\xi^2}. \]
En revanche, un développement asymptotique de \(\omega_d\) révèle qu’au premier ordre, si \(\xi \ll 1\), l’approximation \(\omega_d \approx \omega_0\) est raisonnable.
Lorsque \(\xi\) s’approche de 1 le mouvement devient apériodique.
On remarque deux temps caractéristiques dans l’expression de \(x(t)\) (dans le cas \(0 < \xi < 1\)):
- La (pseudo-)période d’oscillation \(T_d = 2\pi / \omega_d\)
- Le temps de décroissance de l’enveloppe exponentielle \(\tau = (\xi\omega_0)^{-1}\)
Si l’amortissement est faible (\(\xi \ll 1\)), ces deux échelles de temps sont bien séparées et \(\tau \gg T_d\). À partir de la définition de \(\tau\), on peut réécrire l’équation de la dynamique:
\[ m\ddot x + c\dot x + k x = m\ddot x + \frac{2m}{\tau}\dot x + k x = 0,\quad \text{on a donc} \quad c = \frac{2m}{\tau}.\]
Le temps \(\tau\) est lié à l’énergie mécanique échangée avec l’environnement, c’est-à-dire l’énergie dissipée ou “perdue”.
\[\begin{align*} U + T & = \frac{1}{2}kx^2 + \frac{1}{2}m\dot x^2 \\ & = \frac{1}{2}m(\omega_0^2 x^2 + \dot x^2) \\ & = \frac{1}{2}mC^2e^{\frac{-2t}{\tau}} \left(\omega_0^2\cos^2(\omega_d t - \phi) + (-\frac{1}{\tau}\cos(\omega_d t - \phi) - \omega_d\sin(\omega_d t - \phi))^2\right)\\ & \approx \frac{1}{2}m\omega_0^2C^2e^{\frac{-t}{\tau/2}} \end{align*}\]
La dernière approximation suppose \(\xi \ll 1\) (ce qui implique \(\frac{1}{\tau} \ll \omega_d,\ \omega_d \approx \omega_0\)). Le temps caractéristique de décroissance de l’énergie mécanique est donc \(\tau / 2\).

Ce qu’il faut retenir
- \(\xi <1\) donne un mouvement oscillatoire, \(\xi \geq 1\) donne un mouvement non oscillatoire
- \(\xi = 0\) est un mouvement périodique de pulsation \(\omega_0 = \sqrt{k/m}\)
- \(\xi < 1\) a une pseudo-pulsation \(\omega_d = \sqrt{1-\xi^2}\omega_0\) qui dépend de l’amortissement
- Quand \(\xi \in ]0, 1[\), l’amplitude des oscillations décroit exponentiellement en \(e^{-\xi\omega_0 t} = e^{-t / \tau}\), et l’énergie mécanique décroit en \(e^{-t/(\tau/2)}\)
B.5 Vibrations forcées
On considère l’équation non-homogène :
\[ \ddot x + 2\xi\omega_0 \dot x + \omega_0^2 x = \frac{1}{m} f(t). \]
La solution générale à cette équation s’écrit :
\[ x(t) = x_h(t) + x_p(t), \]
où \(x_h\) est la solution générale de l’équation homogène, et \(x_p\) est une solution particulière de l’équation non-homogène. La solution particulière doit être déterminée au cas-par-cas à partir de \(f(t)\) : parfois il n’est pas possible d’obtenir une solution analytique.
B.5.1 Force externe harmonique
Le cas le plus simple est \(f(t) = F(\Omega)\cos\Omega t\), ou alternativement \(f(t) = F(\Omega)\sin\Omega t\). \(\Omega\) est la pulsation du forçage, et la fonction \(F(\Omega)\) donne l’amplitude de la force en fonction de \(\Omega\).
Note
L’amplitude de la force externe peut varier en fonction de la fréquence de forçage selon la façon dont le forçage est appliqué sur la structure. Par exemple:
- Force directe \(F_0\) sur la structure : \(F(\Omega) = F_0\)
- Mouvement de la base d’amplitude \(H\) (p.ex. la route dans le salaire de la peur, Chapitre 5): \(F(\Omega) = kH\cdot\sqrt{1 + \left(2\xi\frac{\Omega}{\omega_0}\right)^2}\)
- Masse \(m\) tournante sur un cercle de rayon \(\ell\) : \(F(\Omega) = m\ell \Omega^2\).
Passage dans le plan complexe
Pour calculer la réponse forcée du système, on peut postuler une force de la solution particulière, soit \(x(t) = X\cos(\Omega t + \phi)\), soit \(x(t) = X\sin(\Omega t + \phi)\), soit \(x(t) = A\cos\Omega t + B\sin\Omega t\). Pour simplifier, on passe dans le plan complexe avec une force externe de la forme:
\[ f(t) = F(\Omega) e^{i\Omega t}, \]
et on cherche une solution de la forme:
\[ x(t) = X e^{i\Omega t},\quad X\in\mathbb C. \]
Le module \(|X|\) et l’argument \(\mathrm{arg}(X)\) donnent respectivement l’amplitude \(X\) et la phase \(\phi\) des formes réelles de \(x(t)\) proposées ci-dessus. On a besoin des dérivées de \(x\):
\[\begin{align*} \dot x(t)& = i\Omega Xe^{i\Omega t},\\ \ddot x(t)& = -\Omega^2 Xe^{i\Omega t}, \end{align*}\]
puis on remplace dans l’équation non-homogène:
\[ \begin{aligned} \ddot x + 2\xi\omega_0 \dot x + \omega_0^2 x & = \frac{F(\Omega)}{m}e^{i\Omega t}\\ \Leftrightarrow -\Omega^2 Xe^{i\Omega t} + i2\xi\omega_0\Omega Xe^{i\Omega t} + \omega_0^2 Xe^{i\Omega t} & = \frac{F(\Omega)}{m}e^{i\Omega t}\\ \Leftrightarrow \left(\omega_0^2 -\Omega^2 + i2\xi\omega_0\Omega\right) Xe^{i\Omega t} & = \frac{F(\Omega)}{m}e^{i\Omega t}\\ \Leftrightarrow \left(\left(\omega_0^2 -\Omega^2 + i2\xi\omega_0\Omega\right) X - \frac{F(\Omega)}{m}\right)e^{i\Omega t} & = 0\quad \forall t \end{aligned} \]
La dernière équation ne peut être vrai pour tout \(t\) que si:
\[ X = \frac{F(\Omega) / m}{\omega_0^2 - \Omega^2 + i2\xi\omega_0\Omega} = \frac{F(\Omega)/m}{\omega_0^2\left(1 - \left(\frac{\Omega}{\omega_0}\right)^2 + i2\xi\frac{\Omega}{\omega_0}\right)} = \frac{F(\Omega)/k}{1 - \beta^2 + i2\xi\beta}\quad\text{avec}\quad \beta = \frac{\Omega}{\omega_0}\]
On souhaite maintenant trouver l’amplitude du mouvement forcé, et sa phase par rapport au forçage, on a:
\[\begin{aligned} X = \frac{F(\Omega)/k}{1-\beta^2 + i2\xi\beta} & = \frac{F(\Omega)/k}{1-\beta^2 + i2\xi\beta}\cdot\frac{1-\beta^2- i2\xi\beta}{1-\beta^2 - i2\xi\beta}\\ & = \frac{F(\Omega)/k}{(1-\beta^2)^2 + (2\xi\beta)^2}(1-\beta^2 - i2\xi\beta)\\ |X| & = \frac{F(\Omega)/k}{(1-\beta^2)^2 + (2\xi\beta)^2} \sqrt{(1-\beta^2)^2 + (2\xi\beta)^2} \\ &= \frac{F(\Omega)/k}{\sqrt{(1-\beta^2)^2 + (2\xi\beta)^2}}\\ \mathrm{arg} X & = \arctan\left(\frac{-2\xi\beta}{1-\beta^2}\right) \end{aligned} \]
La Figure B.3 montre l’amplitude et la phase du mouvement forcé pour \(F(\Omega) = F_0\).

On remarque que le pic d’amplitude ne se produit pas à \(\beta = 1\), mais \(\beta = \sqrt{1 - 2\xi^2}\) (si \(\xi < 1/\sqrt{2}\), sinon le maximum est en \(\beta = 0\)). Pour cette valeur de \(\beta\), l’amplitude est :
\[ \max |X| = \frac{F_0/k}{2\xi\sqrt{1-\xi^2}} \]

Important
La valeur de \(\beta\) qui produit l’amplitude maximale dépend du cas de chargement \(F(\Omega)\).
B.5.2 Régime permanent
Le mouvement s’écrivant \(x(t) = x_h(t) + x_p(t)\), si \(\xi > 0\) le mouvement de \(x_h\) s’atténue au cours du temps, et le mouvement est dominé par la solution particulière \(x_p\), qui donne le régime permanent.
La figure ci-dessous montre l’établissement de ce régime pour différentes valeurs de \(\xi = 0.1\), \(\beta = 0.1\), pour \(\bar x(0) = 0\) et \(\dot{\bar x}(0) = 1\).
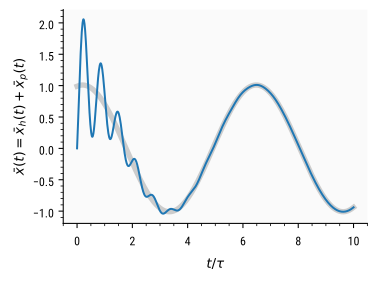
On remarque que les conditions initiales \(v_0\) et \(x_0\) n’ont d’importance dans le régime forcé que pour \(t\) comparable à \(\tau = 1/(\xi\omega_0)\).
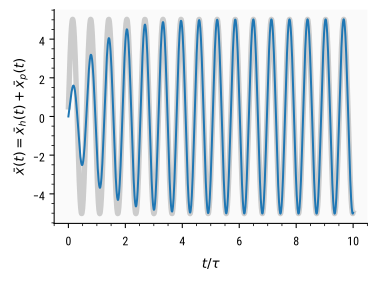
Si \(\beta\) est proche de 1, on obtient une augmentation de l’amplitude:
Ce qu’il faut retenir
- La réponse forcée s’écrit comme un mouvement de vibrations libres plus une solution particulière de l’équation non-homogène
- Si \(\xi > 0\), les vibrations libres s’atténuent pour \(t \gg \tau\) il le système est en régime permanent
- Pour \(f(t) = F_0 \cos\Omega t\), le régime permanent est une oscillation harmonique de même fréquence \(x(t) = |X|\cos(\Omega t + \phi)\)
- Si \(\xi\) est suffisament faible, on a une forte amplification du mouvement lorsque \(\Omega\) est proche de \(\omega_0\) : c’est la résonnance